KPI뉴스 - KAIST 4족보행 로봇 '라이보' 세계 최초 마라톤 풀코스 완주

  • 구름많음장수26.3℃
  • 구름많음거창26.2℃
  • 맑음이천26.7℃
  • 맑음인천26.3℃
  • 맑음창원26.5℃
  • 맑음천안26.6℃
  • 구름많음태백22.2℃
  • 구름많음부안28.7℃
  • 구름많음통영27.4℃
  • 흐림목포23.3℃
  • 구름많음부여28.1℃
  • 구름많음해남26.2℃
  • 맑음북춘천25.1℃
  • 흐림장흥26.5℃
  • 구름많음고창26.5℃
  • 구름많음함양군27.4℃
  • 구름많음충주27.0℃
  • 흐림진도군26.1℃
  • 구름많음대관령17.4℃
  • 구름많음밀양28.7℃
  • 구름많음남원25.8℃
  • 맑음홍천25.9℃
  • 구름많음영주24.5℃
  • 흐림의성27.8℃
  • 흐림고흥26.8℃
  • 구름많음정선군26.2℃
  • 구름많음강릉21.6℃
  • 맑음부산28.1℃
  • 맑음북창원27.9℃
  • 구름많음전주30.2℃
  • 맑음철원26.1℃
  • 구름많음동해21.8℃
  • 구름많음청주27.5℃
  • 구름많음보은25.8℃
  • 구름많음산청26.6℃
  • 흐림고산22.6℃
  • 흐림남해24.8℃
  • 맑음원주26.4℃
  • 구름많음구미27.5℃
  • 흐림순창군24.7℃
  • 구름많음영광군25.6℃
  • 맑음합천27.8℃
  • 구름많음정읍29.1℃
  • 흐림강진군26.7℃
  • 맑음울진24.2℃
  • 흐림서귀포24.9℃
  • 비제주24.3℃
  • 맑음동두천27.1℃
  • 구름많음봉화25.4℃
  • 구름많음대구27.3℃
  • 맑음인제26.3℃
  • 맑음울산25.4℃
  • 구름많음금산27.8℃
  • 구름많음영월27.2℃
  • 맑음보령29.5℃
  • 흐림여수25.3℃
  • 흐림완도26.2℃
  • 맑음포항24.8℃
  • 맑음속초21.7℃
  • 구름많음세종26.8℃
  • 구름많음임실26.3℃
  • 맑음파주25.9℃
  • 맑음춘천26.2℃
  • 맑음서산27.1℃
  • 흐림보성군26.9℃
  • 맑음수원27.1℃
  • 구름많음거제24.9℃
  • 맑음김해시29.1℃
  • 구름많음제천25.0℃
  • 구름많음문경25.7℃
  • 구름많음상주27.3℃
  • 흐림청송군26.5℃
  • 흐림성산24.8℃
  • 구름많음진주26.8℃
  • 구름많음서청주26.4℃
  • 맑음서울28.3℃
  • 맑음양평25.9℃
  • 구름많음대전28.4℃
  • 맑음북부산29.3℃
  • 맑음의령군27.0℃
  • 흐림광주25.7℃
  • 맑음영덕23.1℃
  • 구름많음광양시26.8℃
  • 맑음백령도20.6℃
  • 맑음강화25.6℃
  • 구름많음홍성26.4℃
  • 구름많음고창군27.7℃
  • 구름많음영천26.9℃
  • 구름많음북강릉21.8℃
  • 구름많음경주시26.3℃
  • 구름많음안동26.1℃
  • 흐림흑산도22.0℃
  • 구름많음군산27.5℃
  • 맑음양산시28.9℃
  • 구름많음추풍령25.2℃
  • 맑음울릉도24.3℃
  • 흐림순천25.9℃

KAIST 4족보행 로봇 '라이보' 세계 최초 마라톤 풀코스 완주

박상준 Google구글에서 선호하는 출처로 추가
기사승인 : 2024-11-17 18:18:32
17일 상주곶감마라톤 풀코스 4시간 19분 52초 기록

한국과학기술원(KAIST)의 4족 보행 로봇 '라이보'가 세계 최초로 마라톤 풀코스 완주에 성공했다.
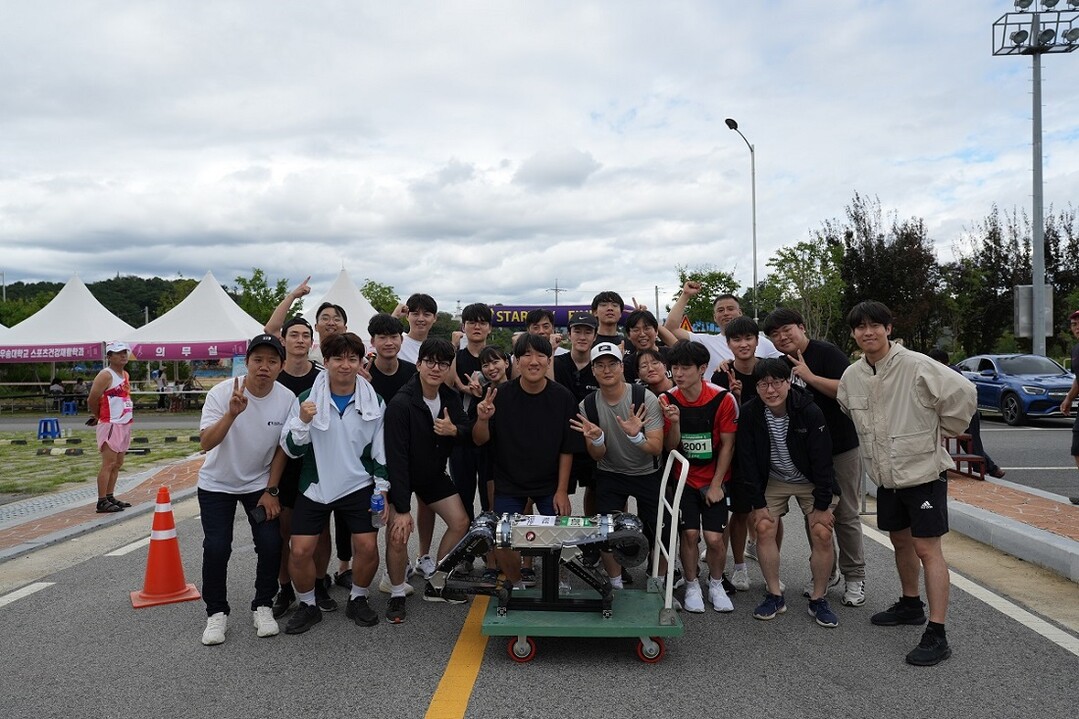
 

▲지난 9월 금산인삼축제마라톤대회에서 KAIST 연구팀과 사족보행 로봇 '라이보2'.[KAIST 제공]


KAIST는 기계공학과 황보제민 교수 연구팀이 개발한 '라이보2'가 17일 오전 경북 상주시 상주시민운동장에서 열린 '2024 상주곶감마라톤 풀코스(42.195㎞)'를 4시간 19분 52초의 기록으로 완주했다고 밝혔다.


보행로봇은 보행 특성상 지면 접촉 시 발생하는 충격으로 인한 주기적인 진동에도 견딜 수 있어야 하는 고난도 시스템이다. 연구팀은 모터 드라이버 회로를 내재화해 구동기 손실을 최소화하고 제어 대역폭을 높여 보행 효율과 안정성을 크게 향상시켰다.


또 기존 사족보행 로봇의 최장 주행거리가 20km에 그쳤던 것과 비교하면 이번 풀코스는 두 배가 넘는 거리다. 연구진은 1회 충전으로 43km연속 보행이 가능한 로봇을 개발했고 저장된 GPS경로를 따라 보행하는 방식으로 실제 도심 환경 속에서 보행 성능을 입증했다.


그동안 보행 로봇의 주행거리는 대부분 실험실 내 통제된 환경에서 측정되거나 이론상의 수치에 그쳐왔다. 이번 도전은 실제 도심 환경에서 일반인들과 함께 달리며 기록을 측정했다는 점에서 의미가 크다. 사족보행 로봇의 실용화 가능성을 실제 환경에서 검증하는 첫 시도가 될 전망이다.


사족보행 로봇은 얼음, 모래, 산악 지형 등 험지에서도 안정적인 보행이 가능하다는 장점이 있지만, 짧은 주행거리와 운용 시간이 한계로 지적돼 왔다.
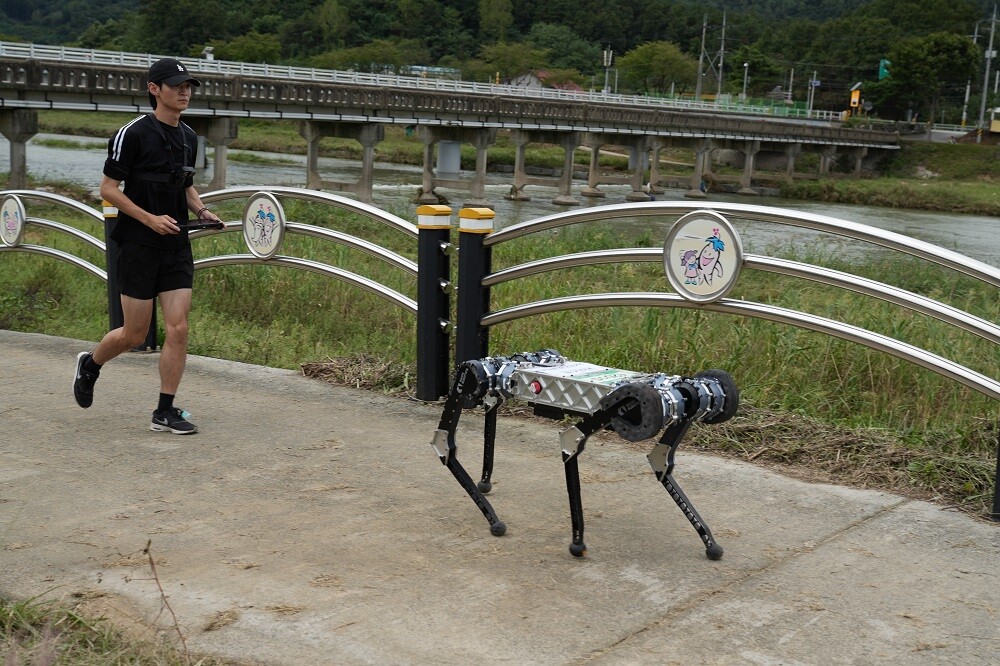
 

▲마라톤 주행모습.[KAIST 제공]


황보 교수팀은 이러한 한계를 극복하기 위해 로봇의 구동기부터 기계적 메커니즘까지 모든 것을 자체적으로 설계했다. 특히 자체 개발한 동역학 시뮬레이터 '라이심(Raisim)'을 통해 강화학습 기반의 효율적인 보행 제어 기술을 구현했다.


이번 풀코스 완주는 연구팀의 두 번째 도전끝에 얻은 결실이다. 지난 9월 '금산인삼축제 마라톤대회'에서 첫 도전을 했으나 37km 지점에서 배터리 방전으로 완주에 실패했다. 연구진은 실제 마라톤 코스에서 다른 주자들과 어울려 달리다 보니 일정한 속도를 유지하지 못하고 잦은 가감속이 발생한 점을 원인으로 분석했다.


이후 연구팀은 완주를 위한 기술적 보완에 주력했다. PC에서 수행하던 관절 강성 제어를 모터 구동기에 직접 구현해 제어 효율을 높였고,내부 구조를 개선해 배터리 용량도 33% 늘렸다.이러한 개선으로 현재 직선 구간 기준 최대 67km 주행이 가능해졌다.


이충인 공동 제1저자(박사과정)는 "보행 손실을 기구, 전장, 보행 방법 측면에서 종합적으로 분석할 수 있었던 것이 보행 효율을 개선하는데 주요하게 작용했다"며 "이번 연구 성과는 사족보행 로봇의 운용 범위를 도시 범위로 확대하는데 중요한 기점이 될 것"이라고 설명했다.


KPI뉴스 / 박상준 기자 psj@kpinews.kr


[저작권자ⓒ KPI뉴스. 무단전재-재배포 금지]

박상준
박상준

기자의 인기기사