KPI뉴스 - 근육 신호로 인간 따라하는 로봇 개발

  • 맑음홍성18.7℃
  • 맑음서청주14.7℃
  • 맑음합천16.2℃
  • 맑음안동17.2℃
  • 맑음진주14.2℃
  • 맑음동해17.3℃
  • 맑음인제14.7℃
  • 맑음서산17.4℃
  • 맑음금산15.7℃
  • 맑음김해시19.7℃
  • 맑음속초17.2℃
  • 맑음원주16.5℃
  • 맑음남해16.9℃
  • 맑음장흥12.8℃
  • 맑음추풍령14.3℃
  • 맑음목포18.7℃
  • 구름많음서귀포21.7℃
  • 구름많음고산21.8℃
  • 맑음문경15.2℃
  • 맑음청주20.8℃
  • 맑음상주16.7℃
  • 맑음순천12.4℃
  • 맑음천안15.6℃
  • 맑음경주시16.6℃
  • 맑음보령17.0℃
  • 맑음대전18.3℃
  • 맑음울진16.6℃
  • 맑음부산19.7℃
  • 맑음보은15.4℃
  • 맑음태백11.7℃
  • 맑음울릉도18.0℃
  • 맑음거제15.6℃
  • 맑음서울19.7℃
  • 맑음세종17.2℃
  • 맑음의령군14.6℃
  • 맑음함양군14.0℃
  • 맑음울산18.2℃
  • 맑음동두천17.0℃
  • 맑음정읍16.5℃
  • 맑음통영17.7℃
  • 맑음인천19.3℃
  • 맑음광양시17.2℃
  • 맑음고창군14.7℃
  • 맑음해남13.7℃
  • 맑음청송군13.3℃
  • 맑음강화16.0℃
  • 맑음창원19.1℃
  • 맑음고흥13.7℃
  • 맑음포항20.1℃
  • 맑음순창군15.2℃
  • 맑음양평17.3℃
  • 맑음의성15.0℃
  • 맑음산청15.1℃
  • 맑음전주18.8℃
  • 맑음봉화12.0℃
  • 맑음대구19.5℃
  • 맑음북부산17.8℃
  • 맑음임실13.4℃
  • 맑음영광군16.5℃
  • 맑음장수11.5℃
  • 맑음대관령10.8℃
  • 맑음이천17.0℃
  • 구름많음성산21.4℃
  • 구름많음흑산도19.0℃
  • 맑음파주16.2℃
  • 맑음거창15.0℃
  • 맑음강릉17.4℃
  • 맑음춘천16.5℃
  • 맑음영주15.1℃
  • 맑음진도군13.9℃
  • 맑음북창원19.3℃
  • 맑음보성군13.6℃
  • 맑음백령도18.7℃
  • 맑음북춘천15.7℃
  • 맑음고창16.6℃
  • 맑음밀양17.6℃
  • 맑음여수19.4℃
  • 구름많음충주15.0℃
  • 맑음정선군13.8℃
  • 맑음남원15.5℃
  • 맑음북강릉15.3℃
  • 맑음영월13.9℃
  • 맑음강진군15.2℃
  • 맑음부안17.1℃
  • 구름많음제주20.7℃
  • 맑음군산18.9℃
  • 맑음양산시17.8℃
  • 맑음제천12.1℃
  • 맑음수원18.0℃
  • 맑음완도16.4℃
  • 맑음광주18.1℃
  • 구름많음철원16.4℃
  • 맑음영덕16.0℃
  • 맑음영천17.0℃
  • 맑음부여17.0℃
  • 맑음홍천15.6℃
  • 맑음구미16.6℃

근육 신호로 인간 따라하는 로봇 개발

김들풀 Google구글에서 선호하는 출처로 추가
기사승인 : 2019-03-20 10:28:59
KIST 로봇연구단, 컴퓨터 코딩없이 볼 트래핑하는 로봇 개발
축구 선수처럼 떨어지는 공을 트래핑 하도록 학습시키는데 성공
▲ KIST 제공


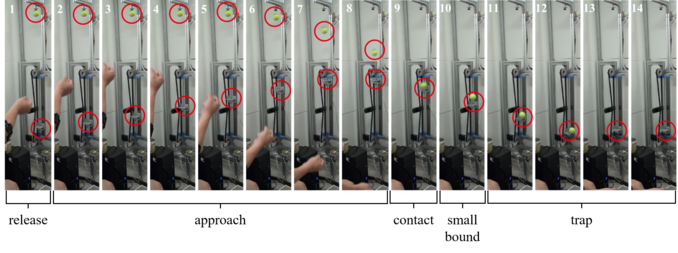
컴퓨터 프로그램 없이 마치 축구 선수처럼, 직관적으로 떨어지는 공을 트래핑 하도록 로봇을 학습시키는데 성공했다.

한국과학기술연구원(KIST) 지능로봇연구단 김기훈 박사팀은 표면 근전도 신호를 이용하여 사람이 시연을 통해 “유연한 로봇”을 학습시키는 방법을 개발, 로봇이 마치 축구 선수처럼 떨어지는 공을 트래핑하도록 학습시키는데 성공했다.

표면 근전도 신호(surface electromyogram)는 근육이 수축할 때 발생하는 내부의 전기 신호를 피부 표면에서 측정한 생체 전기 신호다.

최근 등장한 유연한 로봇은 기존의 단단한 로봇과는 다르게 사람의 근육이나 관절처럼 유연한 탄력을 가져 로봇의 새로운 시대를 열었다.

이 유연한 로봇은 마치 사람처럼 달리고, 점프를 하여 장애물을 넘고, 스포츠를 함께 즐길 수 있을 것으로 기대되었다. 그러나 이런 동작이 가능해진 유연한 로봇에게 이런 기술을 가르쳐줄 수 있는 방법은 아직 개발된 바가 없었다.

KIST 연구팀은 이런 유연한 로봇에게 사람의 생체 근육 신호를 이용하여 새로운 동작을 직접 가르칠 수 있는 기술을 최초로 개발했다.

KIST와 POSTECH 정완균 교수팀의 공동연구로 진행된 이번 연구결과는 제어분야 국제 저널인 ‘IEEE Transactions on Industrial Informatics’ 최신호(VOL.15, 2월호)에 논문명 ‘Programming by Demonstration Using the Teleimpedance Control Scheme: Verification by an sEMG-Controlled Ball-Trapping Robot’으로 게재됐다. 
 

▲ KIST 제공


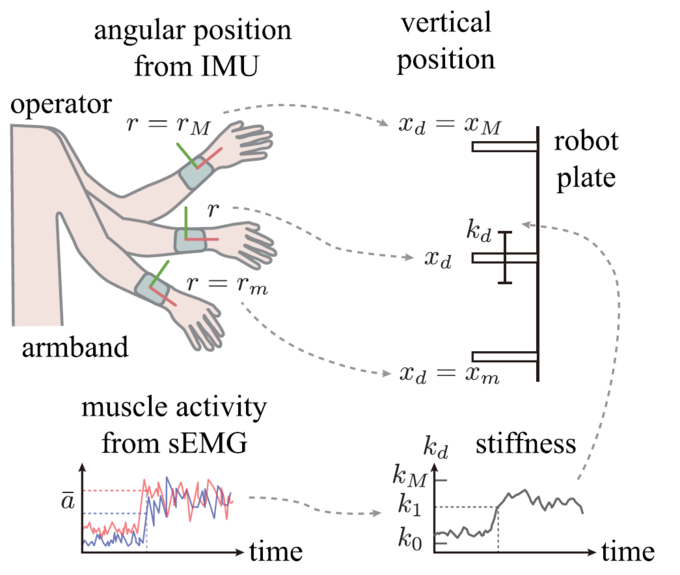
사람이 운동을 할 때 발생하는 근육의 전기 신호인 표면 근전도 신호로부터 자세뿐만 아니라 유연성을 함께 측정할 수 있는 기술을 바탕으로, 사람이 운동을 직접 로봇에게 시연하여 가르칠 수 있게 된 것이다.

KIST 김기훈 박사팀은 이를 이용해 로봇이 마치 축구 선수처럼 빠르게 떨어지는 공을 단단한 부분 위에 공이 크게 튀지 않도록 트래핑하는 기술을 학습시키는데 성공했다.

사람의 팔에 표면 근전도 센서를 부착하여 위아래로 빠르게 움직이는 로봇의 위치와 유연성 두 가지를 동시에 제어할 수 있게 하고, 빠르게 떨어지는 공을 보고 사람이 직접 로봇에게 시연하여 트래핑하는 방법을 학습시켰다. 학습된 로봇은 사람 없이도 떨어지는 공을 능숙하게 트래핑하는데 성공했다.
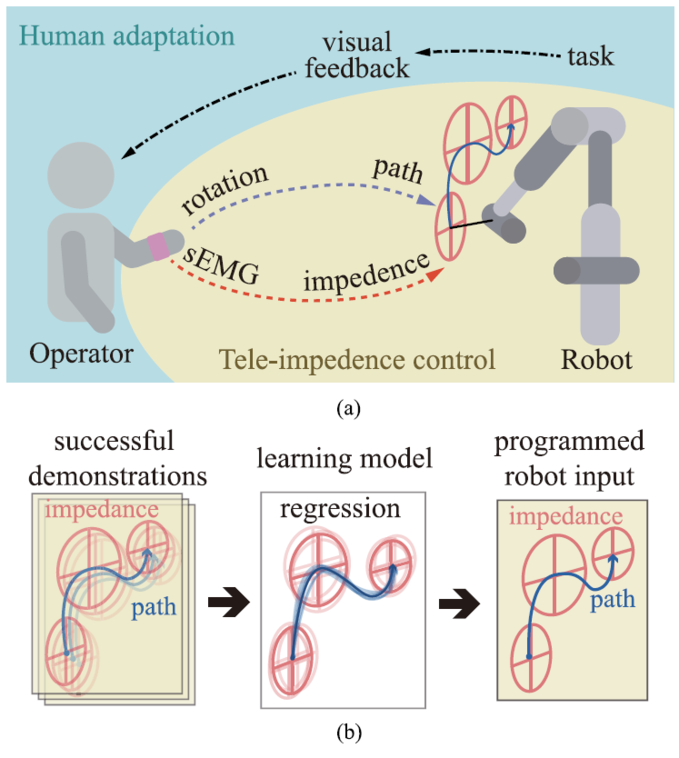

▲(a) 사람의 시연을 통한 로봇의 임피던스 프로그래밍 방법 모식도

이번 연구 성과는 유연한 로봇의 작업을 수학적으로 일일이 계획하고 프로그래밍하는 것이 아니라 사람이 직관적으로 직접 학습시킬 수 있어 주목받고 있다.

로봇과 사람의 상호작용을 발전시켜 로봇을 우리의 생활 속으로 한 발짝 더 가깝게 만들 수 있을 것으로 기대된다.

KPI뉴스 / 김들풀 전문기자 itnews@kpinews.kr


[저작권자ⓒ KPI뉴스. 무단전재-재배포 금지]