일반적 연합학습보다 오차 최대 32% ↓
다른 로봇이 경험한 지형이나 조명 조건에서 얻은 학습 결과를 활용해 로봇이 낯선 환경에서도 거리를 더 정확하게 가늠할 수 있게 하는 기술이 울산과학기술원 연구팀에 의해 개발됐다.
 |
| ▲ 연구진 사진. 왼쪽부터 주경돈 교수, 이강현·이인하 연구원. [울산과학기술원 제공] |
UNIST는 인공지능대학원 주경돈 교수팀이 로봇의 눈 역할을 하는 단안 깊이 추정 AI 모델을 학습시키는 새로운 연합학습 기술인 '페뎁스(FeDepth)'를 개발했다고 3일 밝혔다. 로봇에 깊이 추정 AI 모델을 적용하면 복잡한 센서 없이 카메라로 들어온 정보만으로도 거리를 가늠할 수 있게 된다.
이 같은 AI 모델이 낯선 환경에서도 정확한 판단을 내리기 위해서는 방대한 데이터를 학습시키는 게 중요한데, 연합학습이라는 학습 기법을 이용하면 각 로봇의 카메라가 수집한 데이터를 한 군데로 모으지 않고도 다른 로봇이 직접 현장을 누비며 쌓은 경험을 그대로 전수받은 것 같은 효과를 낼 수 있다. 데이터를 보내는 데 드는 시간과 통신 비용을 대폭 줄이면서도 원본 영상이 외부로 나가지 않아 개인정보까지 보호하게 된다.
페뎁스는 이 연합학습에서 발생하는 데이터 이질성을 줄여낸 기술이다. 숲을 가로질러 비행하는 드론과 실내를 바퀴로 굴러가는 서빙 로봇은 카메라의 시야각과 주변 환경 데이터의 성격이 완전히 다른데, 일반적인 연합학습은 이런 차이를 고려하지 않고 모든 로봇의 학습 결과를 하나로 평균 내 성능이 떨어졌다.
반면 페뎁스는 촬영 영상의 특성이 비슷한 로봇끼리 그룹으로 묶어 학습 결과를 따로 합치돼, 각 로봇을 하나의 그룹에만 고정하지 않는 '소프트 클러스터링(soft clustering)'을 적용했다. 예를 들어 숲을 촬영한 드론은 같은 숲을 누빈 사족 보행로봇과 한 그룹에, 도심을 촬영한 드론과는 또 다른 그룹에 동시에 들어갈 수 있는 것이다. 이렇게 여러 그룹에 겹쳐 넣으면 지나치게 다른 데이터가 한꺼번에 섞이는 것을 막으면서도 여러 로봇이 공유하는 특성은 빠짐없이 학습에 활용할 수 있다.
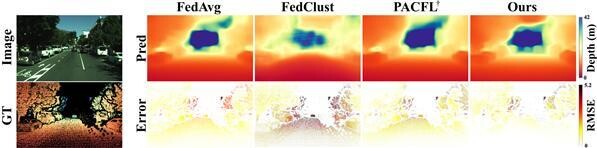 |
| ▲ 기존 연합학습 방식과 FeDepth의 거리 추정 결과 비교 그림표. 다양한 로봇과 환경에서 수집된 데이터에 대해 기존 방식과 FeDepth가 예측한 거리 결과를 비교한 것으로, FeDepth의 거리 추정 오차가 더 적음을 보여준다. [울산과기원 제공] |
실험 결과, 페뎁스로 세 종류의 깊이 추정 AI 모델을 학습시켰을 때 일반적인 연합학습을 거친 경우보다 거리 추정의 상대 오차를 약 17~32% 줄였다. 페뎁스의 여러 그룹에 겹쳐 넣는 방식만 따로 검증한 실험에서도 각 로봇을 하나의 그룹에만 넣는 기존 군집 연합학습 방식보다 상대 오차가 0.264에서 0.249로 약 6% 감소했다.
이번 연구는 인공지능대학원 이강현 연구원과 이인하 연구원이 제1저자로 참여했으며, 윤성환 교수팀과 함께했다.
연구팀은 "페뎁스는 원본 영상을 공유하지 않고도 로봇의 종류와 촬영 환경에 따라 달라지는 데이터 특성을 반영해 효과적으로 공동 학습할 수 있게 설계된 기술"이라며 "자율주행, 물류·배송, 서비스 로봇, 재난 구조, 산림 감시 등에 활용할 수 있을 것"이라고 설명했다.
이번 연구 결과는 컴퓨터 비전 분야 최고 권위 국제학술대회 중 하나인 '유럽 컴퓨터 비전 학술대회(European Conference on Computer Vision, ECCV) 2026'에 채택됐다. 올해 학회는 올해 학회는 오는 9월 8일부터 12일까지 스웨덴 말뫼에서 열린다.
연구 수행은 2026년도 과학기술정보통신부의 재원으로 정보통신기획평가원(IITP)이 추진하는 'AI Bots 협업 플랫폼 및 자기조직 인공지능 기술개발' '인공지능대학원지원(울산과학기술원)' 'AI스타펠로우십지원사업'과 함께 한국연구재단(NRF) '이기종 에이전트 간 적응가능한 3차원 공간인지' 사업의 지원을 받아 이뤄졌다.
KPI뉴스 / 최재호 기자 choijh1992@kpinews.kr
[저작권자ⓒ KPI뉴스. 무단전재-재배포 금지]