KPI뉴스 - UNIST "로봇팔 수전증 없애는 PID 제어기 알고리즘 개발"

  • 구름많음영덕15.1℃
  • 비서울16.0℃
  • 맑음부산20.0℃
  • 구름많음정읍17.1℃
  • 맑음북창원18.4℃
  • 맑음통영19.0℃
  • 맑음산청14.4℃
  • 맑음여수20.3℃
  • 맑음북부산17.7℃
  • 구름많음제주20.9℃
  • 흐림홍천15.6℃
  • 흐림춘천17.4℃
  • 흐림인제15.0℃
  • 흐림양평18.5℃
  • 흐림이천19.1℃
  • 구름많음남원16.4℃
  • 맑음강진군16.8℃
  • 흐림충주17.1℃
  • 구름많음태백12.8℃
  • 흐림인천18.1℃
  • 맑음남해17.8℃
  • 흐림북춘천15.8℃
  • 흐림제천13.6℃
  • 흐림보령19.2℃
  • 흐림영월13.9℃
  • 맑음함양군13.7℃
  • 맑음해남15.8℃
  • 구름많음부안17.9℃
  • 맑음대구18.1℃
  • 구름많음포항18.6℃
  • 맑음울산17.0℃
  • 흐림철원16.5℃
  • 맑음서귀포20.1℃
  • 맑음진주14.4℃
  • 구름많음의성16.5℃
  • 맑음성산18.1℃
  • 흐림동두천16.7℃
  • 맑음상주18.3℃
  • 맑음부여15.4℃
  • 맑음김해시19.2℃
  • 맑음거창13.0℃
  • 구름많음강화18.1℃
  • 맑음광주19.8℃
  • 구름많음정선군13.5℃
  • 흐림임실16.6℃
  • 구름많음장수13.5℃
  • 맑음장흥15.1℃
  • 맑음밀양16.9℃
  • 맑음백령도16.1℃
  • 맑음보성군18.0℃
  • 구름많음청송군14.3℃
  • 맑음진도군16.4℃
  • 맑음경주시15.0℃
  • 맑음추풍령18.0℃
  • 맑음거제17.3℃
  • 구름많음고창16.1℃
  • 흐림수원16.9℃
  • 흐림청주20.0℃
  • 흐림서산16.8℃
  • 구름많음영주14.4℃
  • 구름많음대전19.1℃
  • 구름많음영광군17.2℃
  • 맑음양산시17.6℃
  • 맑음합천15.7℃
  • 구름많음서청주17.3℃
  • 맑음고창군15.9℃
  • 맑음북강릉15.7℃
  • 맑음고흥15.2℃
  • 맑음동해15.6℃
  • 맑음창원19.3℃
  • 맑음울진16.5℃
  • 맑음대관령8.1℃
  • 구름많음금산16.2℃
  • 맑음순천13.8℃
  • 흐림파주16.0℃
  • 구름많음천안17.8℃
  • 맑음의령군14.7℃
  • 맑음순창군16.5℃
  • 흐림홍성17.8℃
  • 구름많음봉화14.0℃
  • 구름많음전주19.6℃
  • 맑음문경15.7℃
  • 흐림원주19.4℃
  • 맑음세종17.3℃
  • 구름많음보은13.9℃
  • 맑음구미17.0℃
  • 맑음목포19.9℃
  • 구름많음군산20.1℃
  • 맑음고산21.5℃
  • 맑음울릉도17.5℃
  • 맑음광양시18.7℃
  • 맑음안동16.1℃
  • 맑음완도19.5℃
  • 흐림속초19.2℃
  • 맑음강릉17.1℃
  • 맑음영천15.2℃
  • 맑음흑산도20.3℃

UNIST "로봇팔 수전증 없애는 PID 제어기 알고리즘 개발"

최재호 기자 Google구글에서 선호하는 출처로 추가
기사승인 : 2026-01-26 08:58:44
스마트팩토리·재활로봇 적용 가능
로봇공학분야 세계적 권위지 게재

갑자기 무거운 짐을 들어도 덜덜 떨지 않는 로봇팔을 만드는 제어 기술이 울산과학기술원 연구팀에 의해 개발됐다. 산업 현장 로봇팔 90%에서 쓰는 제어기의 소프트웨어만 업데이트하면 바로 쓸 수 있는 기술이다.
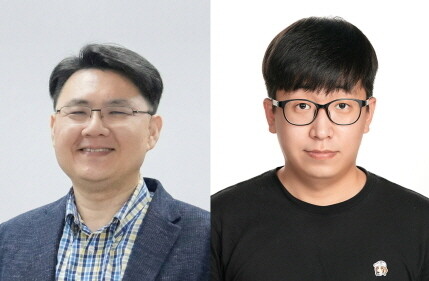
 

▲ 강상훈 교수와 손정우 연구원(제1저자)


UNIST는 기계공학과 강상훈 교수팀이 급격한 부하 변동이나 외부 충격에도 로봇팔이 잘 작동할 수 있게 하는 '적응형 PID 제어 알고리즘'을 새롭게 개발했다고 26일 밝혔다.


PID(Proportional–Integral–Derivative) 제어기는 로봇팔의 '운동 신경'을 담당하는 일종의 두뇌다. 로봇팔을 원하는 궤적대로 움직이기 위해 모터로 보내야 하는 힘을 실시간으로 계산해 준다. 구조가 단순하고 명확해 현재 산업 현장 로봇팔의 90% 이상이 이 방식을 사용하고 있다.


문제는 PID 제어 방식의 '융통성'이 부족하다는 점이다. 처음에 설정된 값으로만 움직이기 때문에, 로봇이 드는 물체의 무게가 갑자기 변하거나 외부 물체와 접촉하면 오작동하거나 심한 진동이 발생하곤 했다.


연구팀은 이 문제를 해결하기 위해 로봇이 오차 정보를 이용해 실시간으로 제어 값을 스스로 조절할 수 있도록 하는 알고리즘을 새롭게 개발했다. 이 알고리즘은 기존의 적응형 PID 기술과 달리 로봇팔 관절의 디지털 센서에서 발생하는 미세한 신호 잡음(양자화 오차)을 상쇄하도록 설계됐다.


연구진이 개발한 기술의 가장 큰 장점은 하드웨어 교체 없이 소프트웨어 업데이트만으로 적용 가능하다는 점이다. 로봇의 복잡한 물리적 정보를 미리 입력하거나 고가의 무게 감지 센서를 추가할 필요가 없다. 이미 PID 제어기가 탑재된 로봇이라면 어디든 즉시 적용할 수 있다.


연구팀은 관절이 2개인 로봇팔에 이 알고리즘을 적용해 로봇팔 자체 무게에 달하는 짐을 들게 하거나, 강한 탄성의 스프링이 연결된 복잡한 환경을 만드는 실험을 진행했다. 실험 결과, 새로운 알고리즘이 적용된 로봇팔은 환경 변화에 맞춰 스스로 제어 값을 조절하며 흔들림 없이 목표 궤적을 따라갔다. 반면 기존 제어 방식은 위치 오차가 커지거나 불안정한 모습을 보였다.


강상훈 교수는 "산업용 로봇의 대다수를 차지하는 PID 제어기의 성능을 획기적으로 개선할 수 있다"며 "작업 환경이 자주 바뀌는 스마트 팩토리뿐만 아니라 사람의 미세한 힘 변화까지 감지해 반응해야 하는 재활 로봇, 휴머노이드 로봇 등 다양한 로봇 분야에 활용될 수 있을 것"이라고 설명했다.


연구 결과는 기계 및 로봇 공학 분야의 세계적 권위지 'IEEE/ASME Transactions on Mechatronics'에 이번 달 13일 게재됐다. 이번 연구는 한국연구재단 미래유망융합기술파이오니어사업과 국립재활원 재활로봇중개연구용역의 지원을 받아 수행됐다.
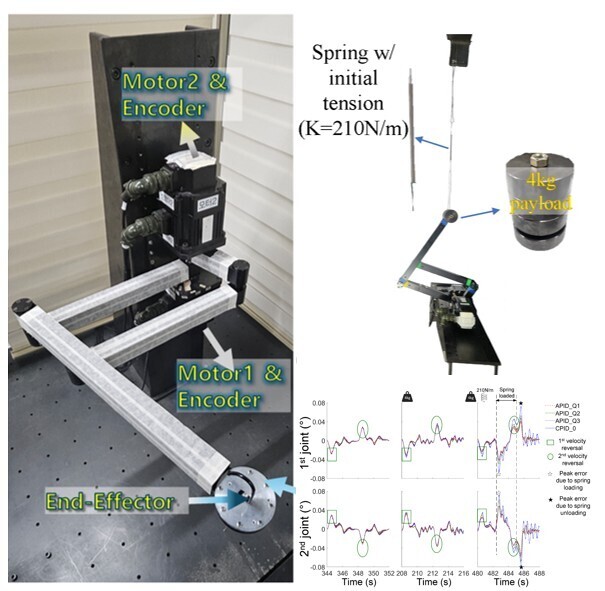
 

▲ 로봇팔 제어 기술의 성능 검증 실험 및 결과 연구그림


KPI뉴스 / 최재호 기자 choijh1992@kpinews.kr  

[저작권자ⓒ KPI뉴스. 무단전재-재배포 금지]